


Lösning av svetsfel i svetsrobotar involverar vanligtvis följande aspekter:
1. Parameteroptimering:
Svetsningsprocessparametrar: Justera svetsström, spänning, hastighet, gasflödeshastighet, elektrodvinkel och andra parametrar för att matcha svetsmaterialet, tjockleken, ledformen etc. Korrekt parameterinställningar kan undvika problem som svetsavvikelse, underbeklagande, porositet och stänk.
Svängparametrar: För situationer som kräver svängsvetsning, optimera svängsamplitud, frekvens, start- och slutvinklar etc. för att förbättra svetsbildning och förhindra defekter.
2. Svetspistol och positionering av arbetsstycket:
TCP -kalibrering: Se till att noggrannheten för svetspistolen (TCP) för att undvika svetsavvikelse orsakad av felaktig positionering.
Arbetsstyckets fixtur: Se till att arbetsstyckets fixtur är stabil och exakt placerad för att undvika svetsdefekter orsakade av arbetsstycksdeformation under svetsprocessen.
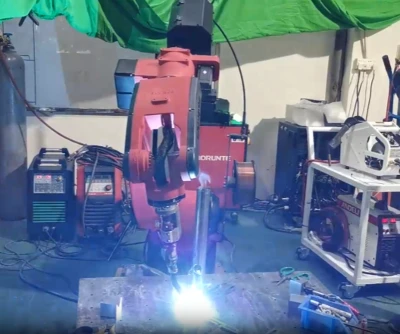
3. Svets söm spårningsteknik:
Visual Sensor: Real - Tidsövervakning av svetsläge och form med visuella eller lasersensorer, automatisk justering av svetspistolbanan, säkerställer svetspårningsnoggrannhet och minskar defekter.
Bågavkänning: Justera dynamiskt svetsparametrar och svetspistolhållning genom återkopplingsinformation såsom bågspänning och ström, anpassar sig till ytförändringarna i arbetsstycket och förhindrar svetsavvikelse och underbattning.
4. Gasskydd:
Gasrenhet och flödeshastighet: Se till att renheten hos skyddande gasen (såsom argon, koldioxid, etc.) uppfyller kraven, flödeshastigheten är lämplig och undviker porositet eller oxidationsdefekter orsakade av gaskvalitetsproblem.
● Munstycksdesign och rengöring: Använd munstycken med lämplig storlek och form, rengör regelbundet innerväggen och ledningen på munstycket för att säkerställa att gasen täcker svetsen jämnt och smidigt.
5. Svetsmaterial och förbehandling:
● Svetsningstrådsval: Välj svetstråd som matchar basmaterialet för att säkerställa god svetsning och svetskvalitet.
Rengöring av arbetsstycket: Ta bort föroreningar som oljefläckar, rost och oxidskalor från arbetsstyckets yta för att säkerställa ett rent svetgränssnitt och minska svetsdefekter.

6. Programmering och vägplanering:
Svetsväg: Planera rimligt start- och slutpunkter, sekvens, hastighet etc. för svetsning för att undvika sprickor orsakade av spänningskoncentration och se till att svets sömmen är enhetlig och full.
● Undvik störningar: Vid programmering, överväg det rumsliga förhållandet mellan svetspistolen, arbetsstycket, fixturen etc. för att undvika kollisioner eller störningar under svetsprocessen.
7. Övervakning och kvalitetskontroll:
Processövervakning: Real - Tidsövervakning av parameterändringar och svetskvalitet under svetsprocessen med sensorer, datainsamlingssystem etc. för att snabbt identifiera och korrigera problem.
Icke - Destruktiv testning: Ultrasonic, radiografisk, magnetisk partikel och andra icke -- Förstörande testning ska genomföras efter svetsning för att bekräfta den inre kvaliteten på svetssömmen, och reparationer ska utföras för icke - i enlighet med svetsar.
8. Personalutbildning och underhåll:
● Operatörsträning: Se till att operatörerna är bekanta med svetsprocesser, utrustningsdrift och felsökning, kan korrekt ställa in och justera parametrar och snabbt hantera problem som uppstår under svetsprocessen.
Underhåll av utrustning: Kontrollera och kalibrera svetrobotar regelbundet för att säkerställa att de är i gott skick.
Genom de omfattande måtten som nämns ovan kan svetsfel orsakade av svetrobotar effektivt minskas och svetsningskvalitet och produktionseffektivitet kan förbättras. Specifika lösningar måste anpassas och implementeras baserat på faktiska svetsförhållanden, utrustningstyper och defektegenskaper.